

|
突破应用局限!海康机器人推出3D视觉引导拆码垛系统随着电商、物流行业的高速发展,分拣方式的自动化迫在眉睫,人工分拣效率低、错误率高且成本高,而传统自动化拆码垛应用中,往往要求栈板定位精准,且货物规则且尺寸单一,因此大大限制了自动化拆码垛的应用范围,尤其是面对来料完全随机的工况。 针对以上痛点,海康机器人研发并推出了基于机器视觉引导的机械臂拆码垛方案,轻松应对多SKU且来料无序的拆码垛场景,适用于各类箱体、麻包袋、料箱等,有效满足各类客户的仓储分拣自动化需求。
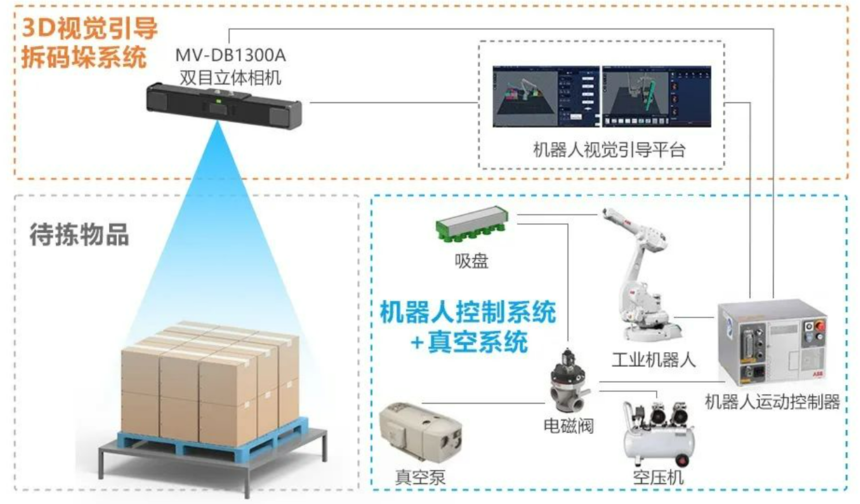
3D视觉引导拆码垛系统由MV-DB1300A双目立体相机和机器人视觉引导平台两大核心组成,3D相机获取货物深度信息及高清2D彩色图像,通过平台软件内置3D视觉算法和智能轨迹规划算法,完成货物定位及分割,并控制机械臂相应的抓取或码放动作。
下图为拆码垛系统组成图,海康机器人提供视觉系统:
高精度 MV-DB1300A具有较大的基线距,同时增加了激光器的数量,搭配独有的混合编码专利技术,使相机的精度进一步提高,Z向深度图精度可达为3mm@3m。
抗环境光 结合最新的时域隔离、宽动态及多帧融合技术,MV-DB1300A相机具有优异的抗环境光能力,在30000Lux光照条件下,仍能还原完整的深度信息。
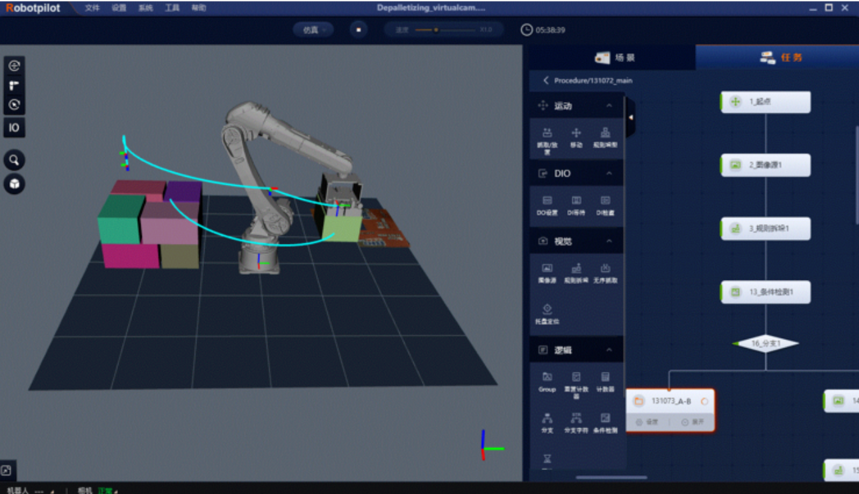
自动曝光 典型的物流环境下很难保证3D相机数据采集时光照的一致性,结合自研自动曝光技术,即使物流光照环境不断变化依然能保证3D相机采集数据的稳定可靠,确保了整个拆码垛系统的稳定性与适应性。 图形化编程界面 RobotPilot采用图形化,无代码式的编程界面,简单易用。
全流程仿真模拟 通过物理模拟,能够仿真真实的项目搭建状态,实时合成图像,无需实际工件和相机安装架设。可缩短开发周期,提高效率。
六步快速搭建
内置视觉算法 拆码垛视觉定位模块采用AI深度学习+3D点云分割的方案。深度学习网络对RGB图进行包裹的粗定位,并利用物体表面纹理特征和点云边缘特征进行包裹精定位。 内置轨迹规划算法 软件内置轨迹规划、碰撞检测及抓取规划等多种智能算法,实时规划机械臂行走路径。
版权归原作者所有,如有侵权,请联系我们删除 |